Harmonisk Oscillator
Mekanisk Oscillator:
Den idelle modellen er et massepunkt som oscillerer rundt et balansepunkt, men i virkeligheten er en masse opphengt på en fjær som oscillerer loddrett rundt en balansepunkt den enkleste modellen.
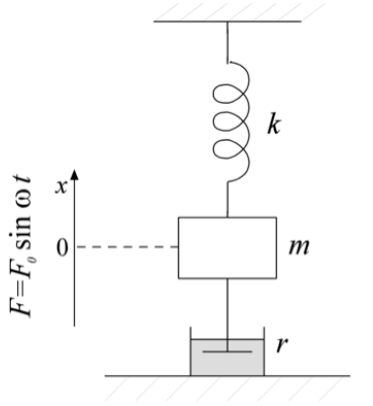
Det er tre egenskaper til denne modellen:
• massen m [kg].
• fjærkonstant/fjærstivhet k [N/m].
• dempingskonstant/dempekoeffisient r [Ns/m]
Dersom svingesystemet ikke får tilført energi, vil det etter hvert slutte å svinge, noe som er avhengig av depingskonstant.
Hvis systemet får tilført energi, blir det kalt for tvungne mekaniske svingninger
\(F=F_0 \sin \omega t\) (1)
Fjærkraften på membranen kan beskrives ved Hookes lov:
\(F_k=-kx\) (2)
Dempingskraften vil også ha negativt fortegn, og kan beskrives slik:
\(F_r=-rv=-r\frac {dx}{dt}\) (3)
Ifølge Newtons 2. lov:
\[\Sigma \vec F= m\vec a\]
\[\vec F_k+\vec F_r= m\vec a\]
\(m\frac{d^2x}{dt^2}+ r\frac {dx}{dt}+kx=0\) (4)
Det er en 2. ordens differensialligning som tar en løsning av formen beskrevet i liknning (1):
\(m\frac{d^2x}{dt^2}+ r\frac {dx}{dt}+kx=F_0 \sin \omega t\) (5)
Etter en viss tid, avhengig av dempningen, inntrer en stasjonær tilstand hvor oscillatoren utfører tvungne svingninger med samme frekvens ω som den påtrykte frekvensen av forsyningsinnretningen. For å finne en passende løsning av (5), antas det en stasjonær tilstand på formen:
\[x(t) = x_0 \sin(\omega t - \phi)\]
der ϕ er fasevinkelen mellom utslag og påtrykt kraft:
\[\frac {dx}{dt} = \omega x_0 \cos(\omega t - \phi)\]
\[\frac {d^2x}{dt^2} = -\omega^2 x_0 \sin(\omega t - \phi)\]
ved å sette de deriverte inn i (5):
\[-m\omega^2 x_0 \sin(\omega t - \phi)+r\omega x_0\cos(\omega t-\phi) +kx_0 \sin (\omega t-\phi)=F_0 \sin \omega t\]
.
.
.?
\(x_0=\frac {F_0}{m\sqrt {(\omega ^2-\omega_0^2)^2}+(\frac {r}{m})^2\omega^2}\) (6)
Effekt:
Effektoverføringen til systemet er P = Fv, og kan regnes ut som følger:
\[F=F_0\sin \omega t\]
\[v=\frac {dx}{dt}=\omega F_0 \cos(\omega t-\phi) \]
\[P=\omega F_0^2 \sin (\omega t)\cos (\omega t -\phi)\]
Ligningen viser at effekten varierer med tiden. Derfor er det hensiktsmessig å se på tidsmiddelet til effekten, som kan regnes ut som middelverdien over en svingeperiode T = 1/f:
\[\langle P\rangle =\frac 1T \int_0^TP\ dt\]
\[\langle P\rangle =\frac 1T \int_0^TFv\ dt\]
\[\langle P\rangle =\frac 1T \int_0^T \omega F_0 \sin (\omega t)\cos (\omega t-\phi)\ dt\]
Utrykket kan forenkles ved bruk av trigonometrisk identitet:
\[\sin(A)\cos(B) = \frac{1}{2}[\sin(A + B) + \sin(A - B)]\]
\[\langle P \rangle = \frac{1}{T} \int_0^T \frac{1}{2} \omega F_0 [\sin(2\omega t - \phi) + \sin(\phi)] dt\]
\(\sin(\phi)\) kan trekkes ut siden den er en konstant:
\[\langle P \rangle = \frac{1}{T} \left(\frac12\omega F_0 \sin \phi \int_0^T dt + \frac{1}{2} \omega F_0 \int _0^T\sin(2\omega t - \phi) dt\right)\]
Det første integralet blir:
\[\int_0^T dt = T\]
Det andre integralet:
\[\int_0^T \sin(2\omega t - \phi) dt\]
Ved bruk av trigonometrisk identitet:
\[\sin(A) = \sin(B + C) = \sin(B)\cos(C) + \cos(B)\sin(C)\]
\[\int_0^T [\sin(2\omega t)\cos(\phi) + \cos(2\omega t)\sin(\phi)] dt\]
\[=\cos \phi\int_0^T \sin(2\omega t) dt+ \sin \phi \int_0^T\cos(2\omega t)dt\]
But:
\[\int_0^T\sin(2\omega t)dt=0\]
og:
\[\int_0^T\cos(2\omega t)dt=0\]
Dermed forenkles det andre integralet til null.
\[\langle P \rangle = \frac{1}{2} \omega F_0 \sin(\phi)\]
\[x_0=\frac {F_0}{m\sqrt {(\omega ^2-\omega_0^2)^2}+(\frac {r}{m})^2\omega^2}\]
\[\langle P\rangle =\frac 12 r(\omega A_x)^2\]
Elektrisk Oscillator:
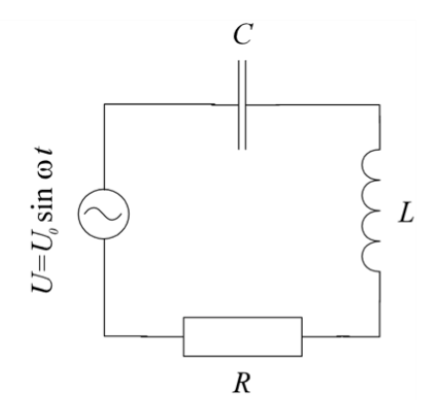
Kretsen RCL representerer et system av tvungne elektriske svingninger.
• kondensator med kapasitans C [F],
• spole/induktor med induktans L [H],
• motstand med resistans R [Ω],
I følget Kirchhoffs andre lov:
\(U=U_R+U_L+U_C\) (1)
I det samme som motstand R har spolen indre motstand \(R_L\) som kan ikke ignoreres. Den er koblet i serie med R og derfor kan de to motstandene kombineres:
\[R_{e}=R+R_L\]
så:
\(U_{R_e}=IR_e=R_e\frac {dQ}{dt}\) (2)
\(U_L=L\frac {dI}{dt}=L \frac {d^2Q}{dt^2}\) (3)
\(U_C=\frac QC\) (4)
Fra spenningskilden er spenningen gitt ved:
\[U=U_0 \sin \omega t\]
så:
\(L\frac {d^2Q}{dt^2}+R_e\frac {dQ}{dt}+\frac QC=U_0 \sin \omega t\) (5)
Sammenligning tvungne svingninger:
Fra (5,1)(5,2):
Selv om den fysiske betydningen av de mekaniske og elektriske parametrene er forskjellige, viser de at de er helt analoge og vil ha samme oppgave i å kontrollere dynamikken i systemet.
Analogi mellom mekaniske og elektriske svingninger
| Mekanisk | Elektrisk |
|---|---|
| Newtons 2 Lov | Kirchhoffs 2 lov |
| Masse m | Induktans L |
| Dempning r | Resistans Re |
| Mykhet 1/k | Kapasitans C |
| Forskyvning x | Ladning Q |
| Hastighet v | Strøm I |
| Mekanisk kraft F | Spenning U |
Løsning av differensialligningen:
\(L\frac {d^2Q}{dt^2}+R_e\frac {dQ}{dt}+\frac QC=U_0 \sin \omega t\) (1)
Med antagelse at det er en stasjonær tilstand på formen:
\[Q(t) = Q_0 \sin(\omega t - \phi)\]
så, de deriverte skrives slik:
\(Q'(t) = \omega Q_0 \cos(\omega t - \phi)\) (2)
\(Q''(t) = -\omega^2 Q_0 \sin(\omega t - \phi)\) (3)
ved å sette (2),(3) inn i (1):
\[L(-\omega^2 Q_0 \sin(\omega t - \phi)) + R_e(\omega Q_0 \cos(\omega t - \phi)) + \frac{1}{C}(Q_0 \sin(\omega t - \phi)) = U_0 \sin(\omega t)\]
så:
\[-L\omega^2 Q_0 \sin(\omega t - \phi) + R_e\omega Q_0 \cos(\omega t - \phi) + \frac{1}{C}Q_0 \sin(\omega t - \phi) = U_0 \sin(\omega t)\]
Ved sammenligning av koeffisientene av sin og cos:
\[-L\omega^2 Q_0 + \frac{1}{C}Q_0 = U_0 \]
\[R_e\omega Q_0 =0\]
\[Q_0=\frac {U_0}{-L\omega^2+\frac 1C}\]
.
.
.?
\[Q_0=\frac {U_0}{L \sqrt {{(\omega ^2 - \omega ^2_0)^2}+(\frac {R_e}{L})^2 \omega ^2}}\]
Strøm:
\[I=\frac {dQ}{dt}=\frac {d}{dt} Q_0 \sin (\omega t -\phi)\]
\[I=\omega Q_0 \cos (\omega t -\phi)=\omega Q_0\sin(\omega t-\phi+\frac \pi2)\]
\[I_0=\omega Q_0=\omega .\frac {U_0}{L \sqrt {{(\omega ^2 - \omega ^2_0)^2}+(\frac {R_e}{L})^2 \omega ^2}}\]
der er også:
\[\omega_0^2=\frac 1{LC}\]
så:
\[I_0=\frac {U_0}{\sqrt {{(\omega L -\frac 1{\omega C})^2}+(\frac {R_e}{L})^2}}\]
\[I=\frac {U_0}{\sqrt {{(\omega L -\frac 1{\omega C})^2}+(\frac {R_e}{L})^2}}\sin(\omega t-\phi+\frac \pi2)\]
Strømmen er faseforskjøvet γ = ϕ−π/2 i forhold til den påtrykte spenningen. Derfor er det hensiktsmessig å finne faseforskyvningen mellom strøm og spenning som:
\[\tan \gamma = -\cot \phi\]
men:
\[\tan \phi = \frac {R_e \omega}{L(\omega ^2-\omega_0^2)}\]
så:
\[\tan \gamma = \frac {L(\omega_0^2-\omega^2)}{R_e \omega}\]
Effekt:
Effektoverføringen til systemet er P = UI og kan regnes ut helt analogt som for et
mekaniske svingesystem.
\[I=I_0 \cos (\omega t -\phi)\]
\[U=U_0 \sin \omega t\]
\[P=I_0 U_0 \sin(\omega t)\cos(\omega t-\phi)\]
\[\langle P \rangle = \frac{1}{2} I_0 U_0 \cos(\phi)\]